Jika kamu bosan mengisi liburan kemudian ingin melakukan sesuatu yang jarang dilakukan orang lain, mencoba hobi baru, maka kamu perlu mempertimbangkan satu kegiatan: merakit drone! Ada berbagai manfaat yang kurasakan: Aku belajar hal-hal baru seputar electrical engineering dan juga programming, aku terlatih untuk lebih gigih dan tidak mudah menyerah, dan aku menjadi tidak stress memikirkan apa yang harus kulakukan untuk mengisi liburanku. Aku sendiri selesai membuat drone awal Juli kemarin, dimulai sejak pertengahan bulan Ramadhan. Aku membuat drone bersama adikku yang masih sekolah dasar selama sekitar 20 hari. Sebenarnya, kami bisa menyelesaikannya jauh lebih cepat jika tidak ada komponen yang terbakar, paket yang salah alamat, dan menemukan sumber belajar yang tepat dari awal.
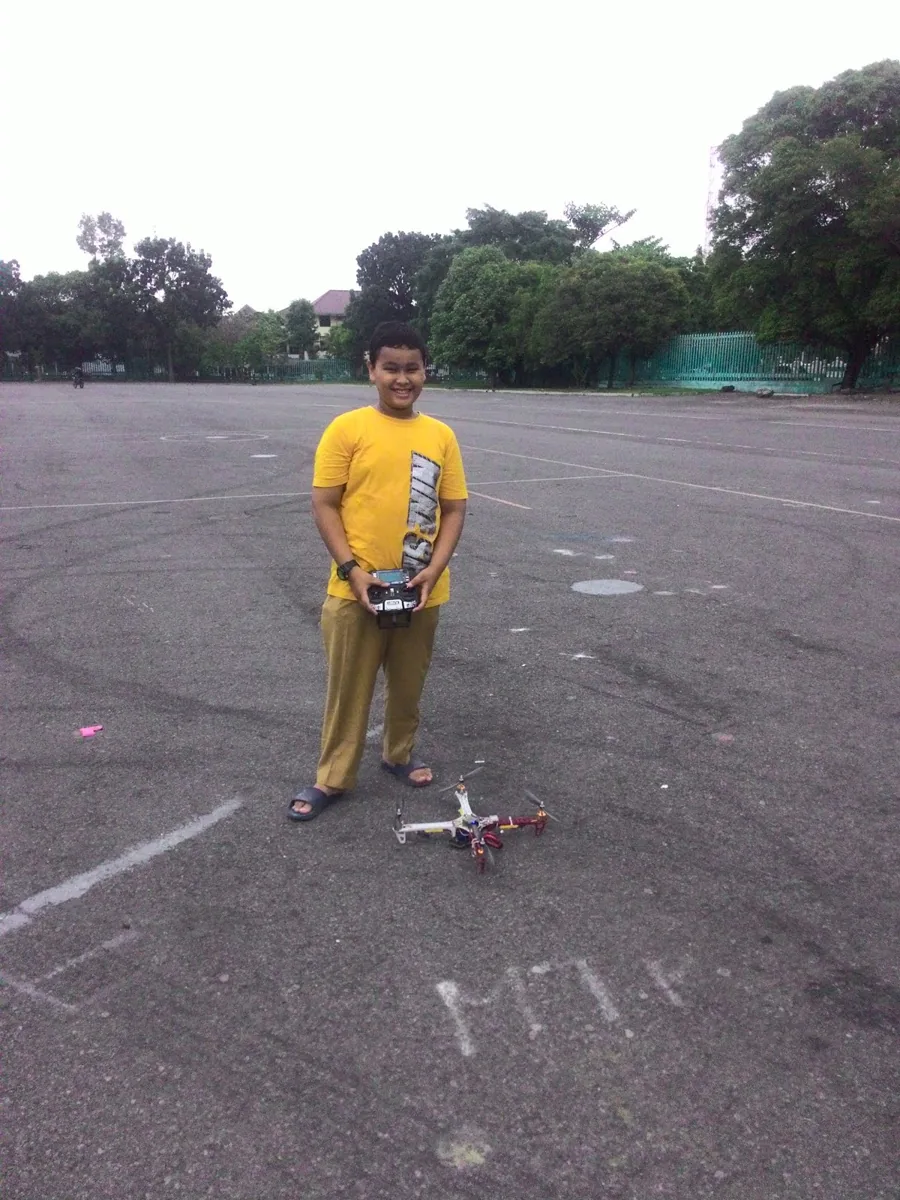
Gambar 1. Saif (adikku) dengan drone yang sudah jadi
Salah satu motivasiku bikin postingan ini karena aku ngerasa kesulitan banget nemuin referensi berbahasa Indonesia merakit drone bagi pemula. Jadi, aku akan sharing pengalamanku dan adikku ketika merakit drone ini. Pengalaman ini bisa menjadi salah satu referensi jika teman-teman ingin mencoba membuat drone. Tentu sudah jelas bahwa untuk memahami cara merakit drone, satu referensi saja tidak cukup. Namun, semoga artikel ini bisa menambah referensi, terutama jika bosan membaca artikel bahasa inggris yang menggunakan berbagai istilah teknis. Oh, ini dia drone hasil buatan kami.
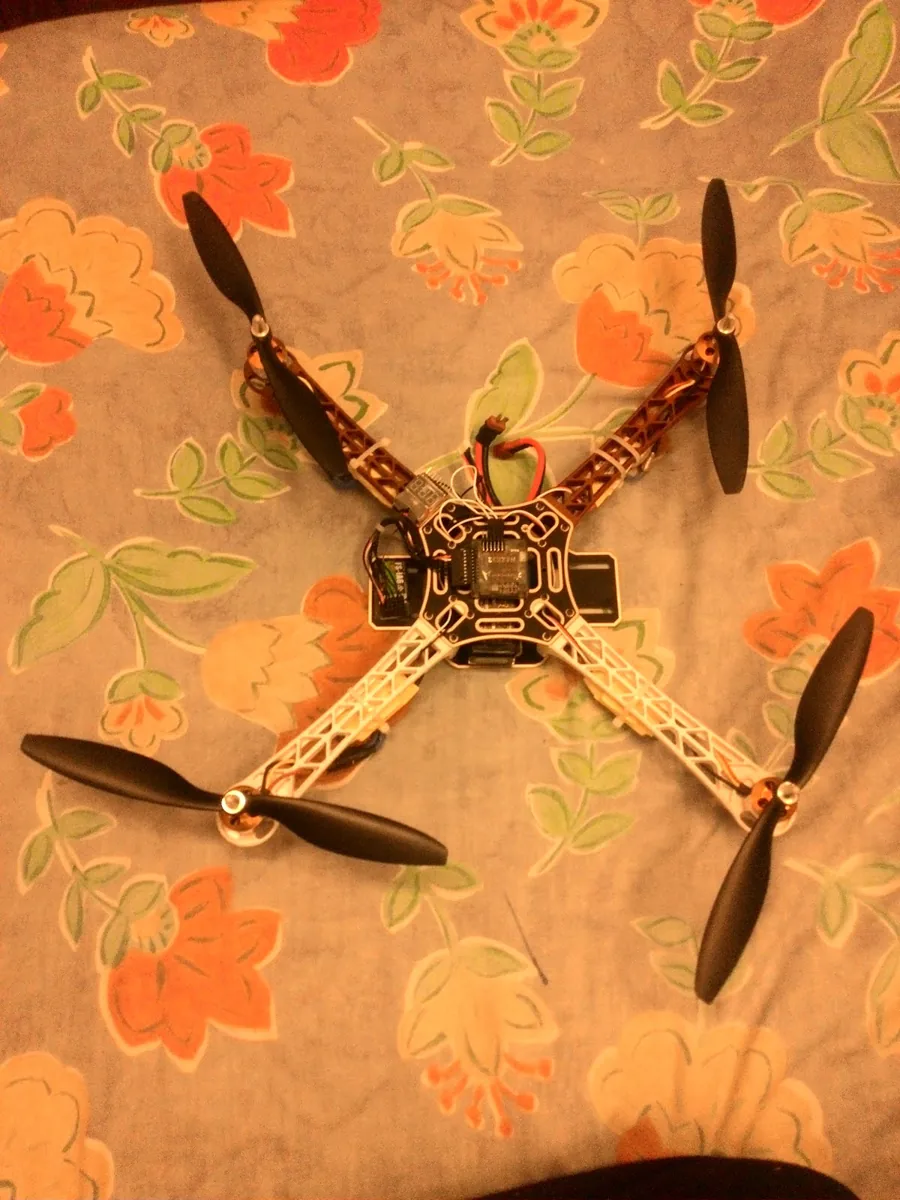
Gambar 2. Penampakan drone kami dari atas
Drone atau di luar negeri sering juga disebut UAV (Unmanned Aerial Vehicle) adalah benda terbang tanpa awak yang dikendalikan oleh remote control. Umumnya, kita lihat drone yang memiliki propeller 4 buah. (Propeller/prop adalah nama formal dari baling-baling). Karena memiliki 4 prop, maka ia dinamakan quadcopter. Sebenarnya, ada juga tricopter (3 prop), hexacopter (6 prop), dan juga octacopter (8 prop), tetapi untuk pemula sangat disarankan memulai dari quadcopter. Selain komponennya gampang dicari dan murah, memprogramnya pun juga lebih mudah. Kelebihan hexacopter dan octacopter sebenarnya hanyalah ketika satu propeller tidak berfungsi, ada kemungkinan drone masih bisa terbang dengan propeller2 lainnya.
Jenis drone bermacam-macam. Ada yang racing (balapan), acro(atraksi semacam jungkir balik indah), photography, dll. Drone yang kami buat cenderung photography/bisa digunakan untuk memotret dengan baik dan memiliki kestabilan yang baik di udara. Racing dan acro drone tidak begitu disarankan untuk pemula karena mengendalikannya dengan remote cukup sulit, layaknya pilot yang mengendalikan pesawat tempur. Ukuran drone juga bermacam-macam, ada yang lebih kecil dari telapak tangan, ada yang besar, dan sangat besar. Seperti semua orang tahu, karena kita ingin membuat benda terbang, kita ingin menggunakan bahan seringan mungkin. Hanya, terlalu ringan juga akan repot karena dia akan susah distabilkan jika ada angin. Untuk itu, sangat disarankan membuat drone dengan ukuran 400-500 mm.
Objective utama dari drone yang kami buat hanya satu: bisa terbang dengan stabil. Karena kami pemula, kami belum berani memasang target tinggi sampai ke tahap memasang kamera, GPS, dll. Sebenarnya alesan utamanya karena budget. Namun, merakit drone yang bisa terbang adalah langkah awal yang sangat bagus jika ingin mendalami lebih lanjut lagi.
Oh, anyway, estimasi biaya yang akan digunakan untuk merakit drone ini adalah sekitar Rp2.000.000. Kami sendiri kemarin menghabiskan sekitar Rp2.500.000 karena ada beberapa komponen yang salah kirim (beli online dan salah masukin alamat tujuan), ada yang terbakar sewaktu percobaan, dll. Intinya kami harus beli komponen baru. Jadi, untuk spoiler, sewaktu pertama kali merakit drone seperti ini pasti ada berbagai kesulitan dan tantangan yang tidak terduga. Namun, perasaan senang waktu pertama kali melihat drone buatanmu bisa terbang setelah berbagai kesulitan tersebut sangatlah hebat. Aku sama sekali tidak menyesal menggunakan uang 2,5juta tersebut setelah melihatnya bisa terbang sesuai harapan. Kalaupun belum bisa terbang, yang perlu dilakukan hanyalah terus menyelsaikan masalah yang ada dengan tenang.
Komponen-Komponen Dasar yang Kami Gunakan
1.) Frame DJI F450 (Rp211.000 di tokopedia)
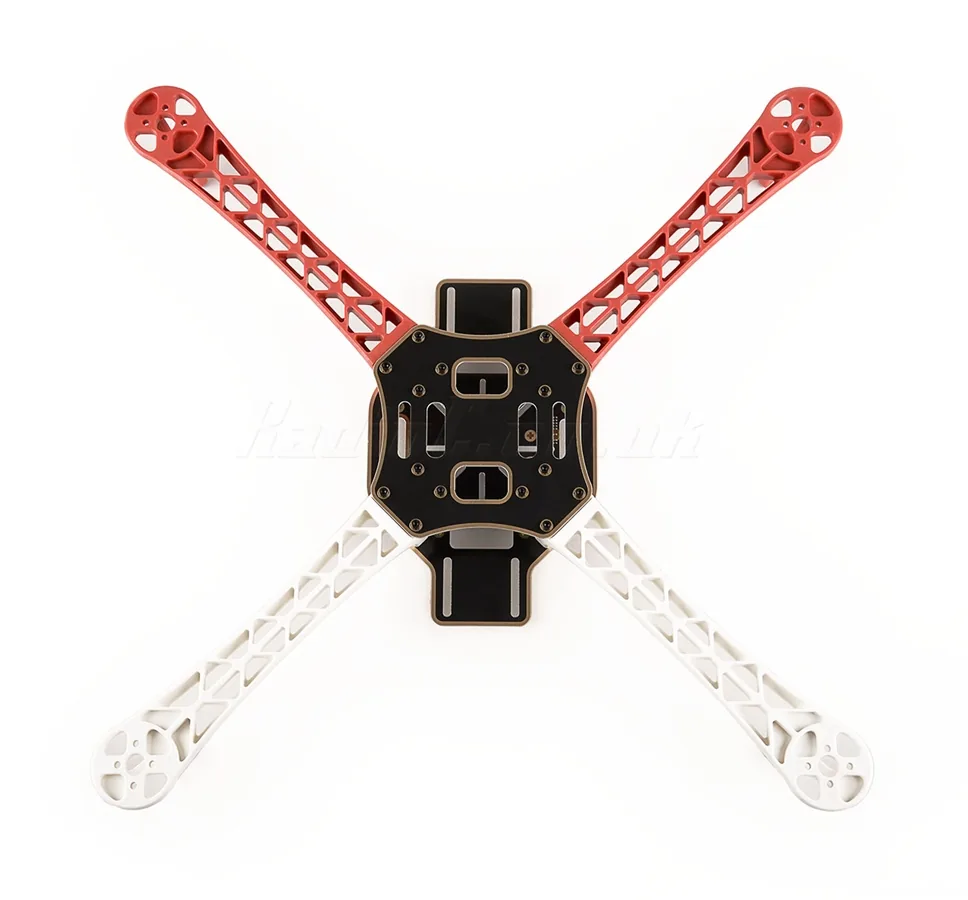
Gambar 3. Frame DJI F450
Frame adalah rangka dari drone. Seperti yang tadi dibahas, kita ingin bahannya seringan mungkin dan memiliki ukuran 400-500mm. Bahan-bahan frame yang dijual di pasaran lumayan beragam, tetapi yang paling umum adalah plastik. Hal ini disebabkan plastik merupakan bahan ringan yang tidak mudah rusak jika terbanting maupun lapuk karena air (berbeda dengan kayu). Bahan yang paling bagus sebenarnya adalah carbon fiber, karena ia lebih ringan dari plastik serta memiliki ketahanan yang lebih baik dari plastik. Sayangnya harganya lumayan mahal. Dengan alasan itu, kami memilih DJI F450, frame bermerk DJI (merk drone terkenal) berbahan plastik dengan ukuran 450 mm. Selain itu, F450 ini juga mengandung power board sehingga tidak perlu membeli power board lagi. Power board adalah alat untuk membagi tegangan baterai secara paralel, yang jelas diperlukan oleh quadcopter karena diperlukan 4 sumber tegangan untuk menggerakkan 4 motor yang berbeda.
2.) 4xA2212 1000KV Brushless Motor
Motor adalah alat untuk mengubah energi listrik menjadi energi gerak, kalau di Indonesia kita sering sebut dinamo. Sebenernya penggunaan tersebut kurang tepat karena dinamo adalah alat yang digunakan untuk menghasilkan energi listrik dari energi gerak (https://en.wikipedia.org/wiki/Dynamo). Brushless adalah jenis dari motor, yaitu motor yang tidak menggunakan sikat (brush=sikat). Jadi, kalau di SMA kita sudah belajar prinsip gaya lorentz, sebenarnya brushed motor adalah motor yang cara kerjanya sesimpel yang diajarkan di SMA. Sayangnya, komutator/penyearah arus yang diperankan oleh sikat/brush pada brushed motor itu menyebabkan gesekan yang berujung pada suara yang bising dan juga panas yang terbuang. Karena itulah, brushless motor lahir. Selain suaranya tidak bising, motor ini relatif awet karena tidak ada gesekan komutator seperti pada brushed motor. Hampir semua drone sekarang menggunakan brushless motor.
A2212 adalah seri motor. Sama seperti nomor-nomor di ban mobil, angka-angka tersebut hanya menunjukkan ukuran, tebal, dll yang tidak begitu penting. Yang perlu diperhatikan adalah 1000 KV. 1000 KV berarti motor tersebut bisa berputar sebanyak 1000 kali dalam satu menit per voltnya. Untuk pemula, sangat disarankan untuk menggunakan rating KV yang rendah (500-1000 KV) dengan alasan kestabilan. Rating KV yang terlalu tinggi akan menyebabkan drone bisa bergerak dengan cepat (biasanya digunakan oleh racing/acrobatic drone). Selain itu, rating KV yang rendah juga lebih hemat daripada rating KV yang tinggi karena arus yang ditarik dari baterai dengan voltase yang sama lebih kecil.
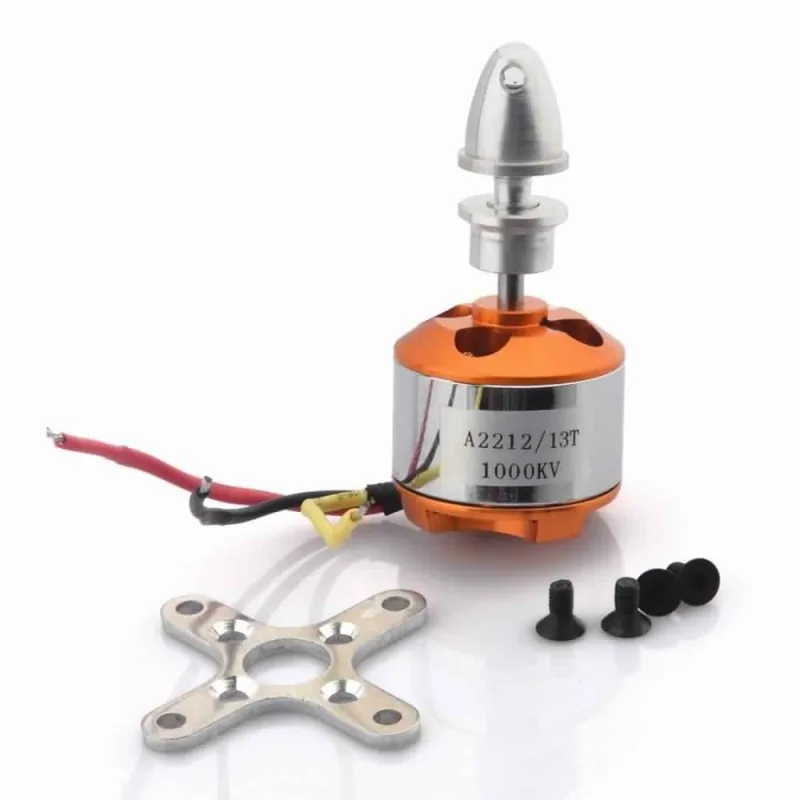
Gambar 4. A2212 Motor
Berikut yang merupakan salah satu perbedaan utama brushed motor dengan brushless motor. Kalau di brushed motor ada dua kabel dan kita hanya perlu menyambungkannya ke kutub positif dan negatif baterai, brushless motor memiliki tiga buah kabel. Di gambar, tiga kabel tersebut berwarna merah, hitam, dan kuning. Tiga buah kabel ini akan disambungkan ke ESC (akan dibahas selanjutnya). Brushless motor ini tidak dipisahkan menjadi yang berjenis CW(clockwise) ataupun CCW(counter clockwise) karena jenis putarannya dapat diatur dari pemasangan kabel ke ESC. Di lain pihak, brushed motor yang berjenis CW akan selalu CW dan CCW akan selalu CCW. Ah, enaknya hidup di jaman modern ketika kita tidak perlu memikirkan jenis motor.
Nah, brushless motor ini juga bekerja dengan prinsip gaya lorentz, tetapi dengan arusnya selalu berpindah-pindah karena ESC akan mengalirkan arus hanya lewat dua kabel dari tiga kabel tersebut dalam satu waktu. ESC dengan sangat cepat akan menggunakan kombinasi dua kabel yang lain untuk mengalirkan arus, begitu seterusnya sehingga gaya lorentz yang dihasilkan akan selalu berubah arah dan menyebabkan motor berputar. Secara praktis, kalau kita ingin mengubah dari CW ke CCW atau sebaliknya, kita cukup menukar dua buah kabel sambungan ke ESC dan kita langsung bisa melihat hasilnya!
3.) 4x HobbyWing ESC 30A
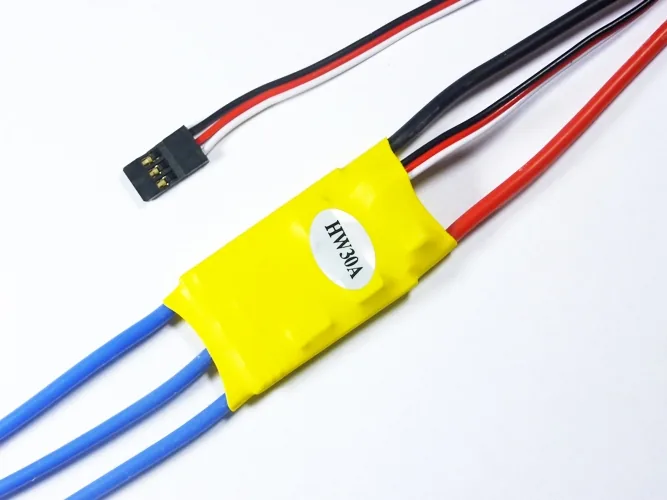
Gambar 5. ESC HW 30A
ESC(Electronic Speed Controller) adalah alat yang digunakan untuk mengatur kecepatan putaran motor. Oke, sebelum masuk ke detail mari kita lihat cara kerja drone.
Misalkan kita ingin membuat drone maju ke depan. Artinya, kita akan memajukan jempol kanan kita di remote control. Sinyal tersebut diterima oleh reciever dan diteruskan ke flightcontroller (akan dibahas selanjutnya), kemudian flight controller akan menerjemahkan sinyal tersebut untuk diteruskan ke ESC. Dua ESC di belakang akan disuruh mempercepat putaran motor dan dua ESC di bagian depan drone akan disuruh memperlambat putaran motor. Hasilnya, posisi drone akan seolah menunduk ke depan sehingga ia maju ke depan. ESC adalah alat yang digunakan untuk menerjemahkan perintah flightcontroller menjadi tindakan motor.
Untuk membeli ESC, yang perlu diperhatikan adalah arus maksimalnya. Pada motor terdapat spesifikasi seberapa besar ia akan menarik arus. Karena arus yang menuju ke motor akan melewati ESC, maka ESC harus bisa mengalirkan arus tersebut dengan baik. Praktisnya, arus maksimal ESC harus lebih besar daripada arus yang ditarik oleh motor. ESC 30A berarti arus maksimal yang dapat mengalir lewat ESC tersebut adalah 30A. Kalau secara fisika, arus maksimal yang mengalir ini berkaitan dengan variabel seperti bahan kabel, luas penampang, dll tapi kita tidak akan membahas itu secara detail di sini.
Seperti yang terlihat pada gambar, dia memiliki tiga kabel yang akan disambungkan ke motor di satu sisi. Kemudian di sisi lainnya ada kabel warna merah, hitam, dan kabel kecil yang disebut BEC (Battery Eliminator Circuit). Kabel merah disambungkan ke kutub positif dan hitam ke kutub negatif sumber tegangan, sedangkan kabel BEC ini sedikit spesial. Dia terdiri dari tiga kabel yang lebih kecil lagi. Kabel putih adalah kabel untuk mengirim sinyal dari flightcontroller, sedangkan dua lainnya adalah inti dari BEC tersebut. BEC adalah alat yang berfungsi untuk memotong tegangan baterai. Pada kasus ini, tegangan baterai yang 11V dipotong menjadi 5V untuk memberi power supply ke flightcontroller. Tipe BEC yang paling umum adalah linear, yaitu pemotongan tegangan tersebut mengakibatkan terbuangnya energi listrik menjadi panas, sehingga ESC akan sedikit hangat ketika sedang beroperasi.
4.) 4x1045 Propeller
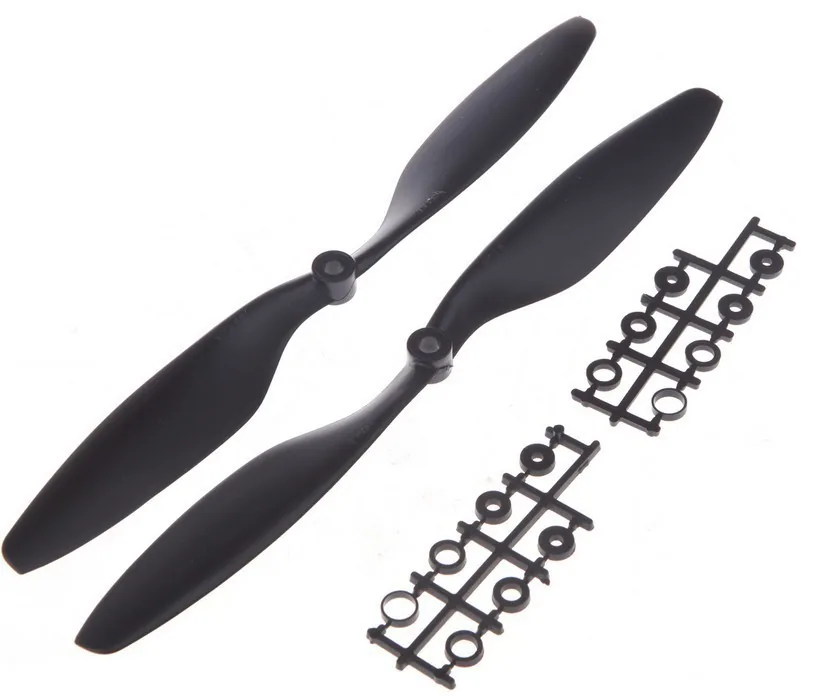
Gambar 6. 1045 Propeller
Propeller yang kami gunakan lumayan besar, yaitu berukuran 10’ atau sekitar 25 cm. Kami sengaja memilih yang besar karena bagi pemula, sangat disarankan untuk menggunakan propeller yang besar. Secara fisika, propeller yang besar memiliki momen inersia yang lebih besar sehingga perubahan kecepatan motor tidak menimbulkan percepatan sudut yang terlalu besar. Hal ini menguntungkan karena kecepatan yang relatif tidak berubah-ubah secara drastis menyebabkan drone lebih mudah dikendalikan dan terbang dengan lebih stabil.
Kami menggunakan bahan plastik dengan alasan yang sama dengan frame: ringan & tidak mudah rusak dengan harga yang wajar. Kemudian, bulatan-bulatan yang terlihat pada gambar adalah adaptor yang berfungsi untuk memasangnya pada motor apapun. Jadi, tidak perlu khawatir motor dan propeller tidak cocok karena setiap beli propeller akan diberi adaptor dengan berbagai ukuran.
(Motor, ESC, dan Propeller kami beli bersamaan seharga Rp806.000 di tokopedia, membeli dalam paket lebih murah daripada beli satu satu coy)
5.) NAZE32 Rev6 Flight Controller 6DOF (Rp84.000 di tokopedia)
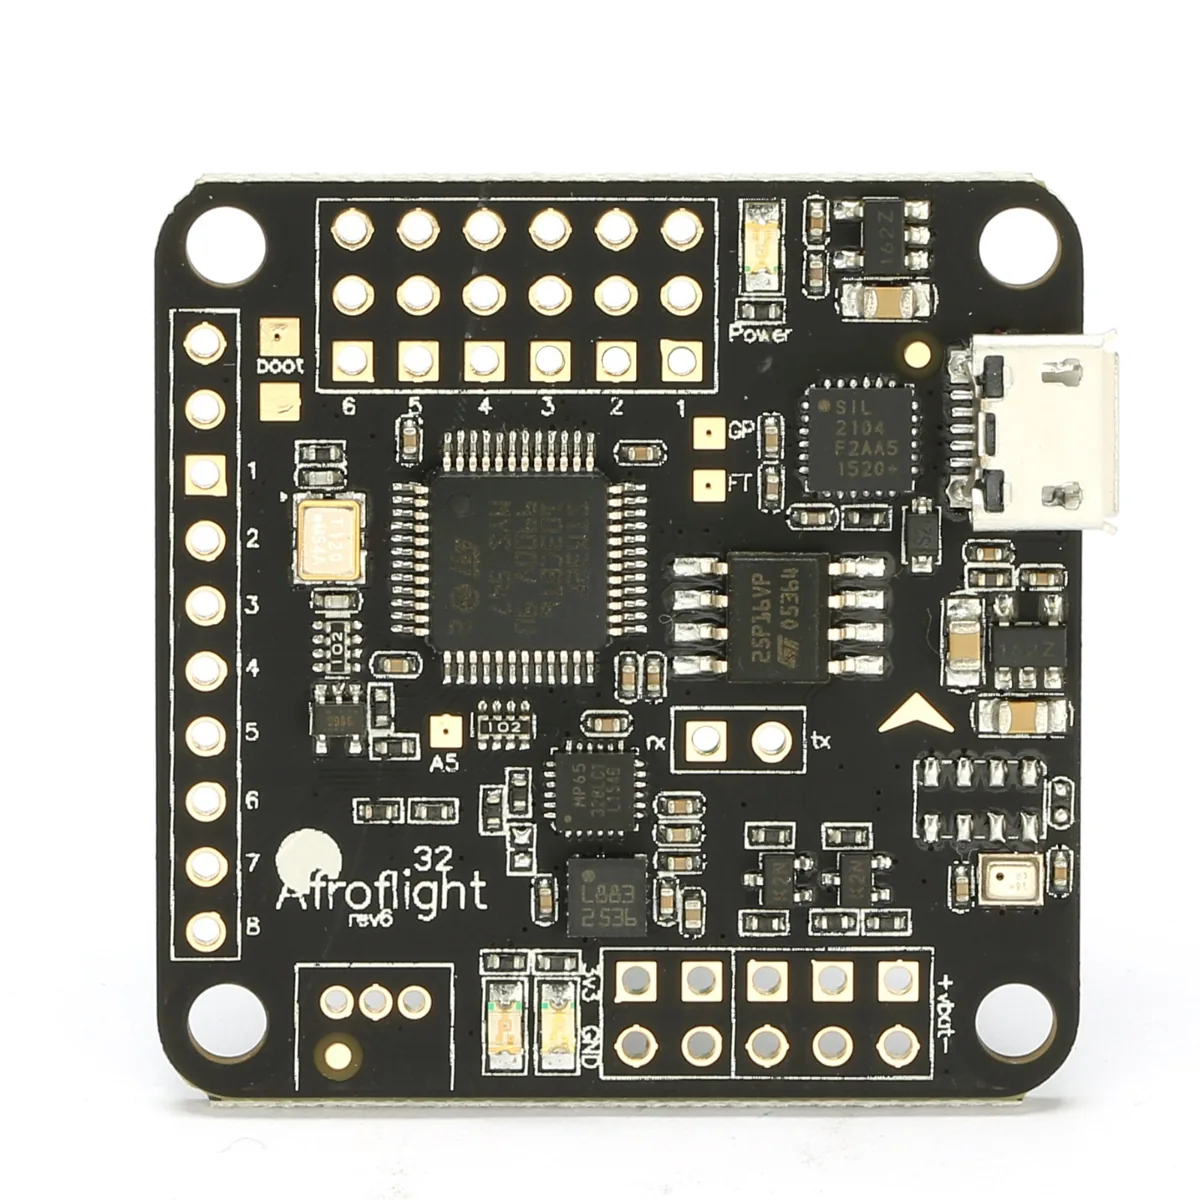
Gambar 7. Naze32 Rev6 FlightController
Nah, ini dia otaknya drone: flightcontroller. Ukurannya sih kecil, lebih kecil dari telapak tangan, tapi ia sangat penting. Ia berfungsi untuk mengatur seberapa besar pengaruh remote terhadap pergerakan drone, seberapa besar drone harus membenarkan posisinya jika miring/tertiup angin, intinya flightcontroller ini adalah benda yang membuat benda terbang benar-benar bisa terbang. Kami memilih Naze32 karena ia merupakan flightcontroller yang mudah dicari, harganya juga wajar, dan yang terpenting sudah cukup kalau hanya ingin membuat drone bisa terbang.
Flightcontroller ini terdiri dari komponen-komponen elektronik kecil seperti processor komputer (yang tidak akan kujelaskan satu satu karena aku juga belum paham :v). Yang terpenting, Naze32 ini memiliki sensor gyro dan accelerometer serta dapat diprogram dengan komputer. Sensor gyro adalah sensor yang bisa mendeteksi posisi drone dari mendeteksi arah gravitasi bumi. Maksutnya, ia bisa mendeteksi jika drone sedang miring 20 derajat ke kanan, sedang terbalik, dan lain-lain. Kemudian, accelerometer ini penting untuk memberi feedback ke ESC ketika ia sedang membuat manuver. Secara default Naze32 Rev6 ini tidak mengandung GPS dan barometer untuk mengukur koordinat posisi dan ketinggian secara akurat, tetapi GPS dan barometer ataupun benda-benda lain itu bisa dipasang secara eksternal dan sudah ada pin yang tersedia.
Nantinya, Naze32 ini bisa diprogram menggunakan cleanflight, sebuah extention google chrome yang dapat diunduh secara gratis dan user interfacenya sangat friendly. Jika kamu kurang familiar dengan programming hal itu tidak menjadi masalah.
6.) FlySky Remote Control Transmitter 2.4 GHz Fs-i6 + Reciever Fs-i6 (Rp653.000 di tokopedia)
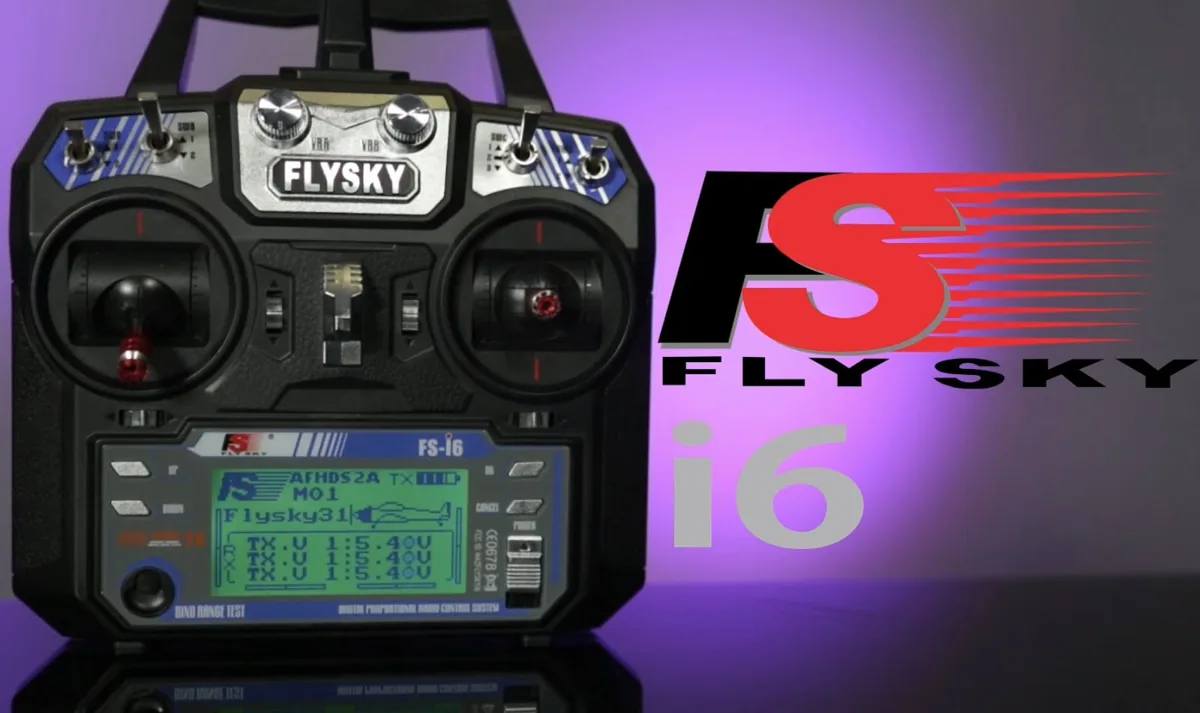
Gambar 8a. FS-i6 Transmitter
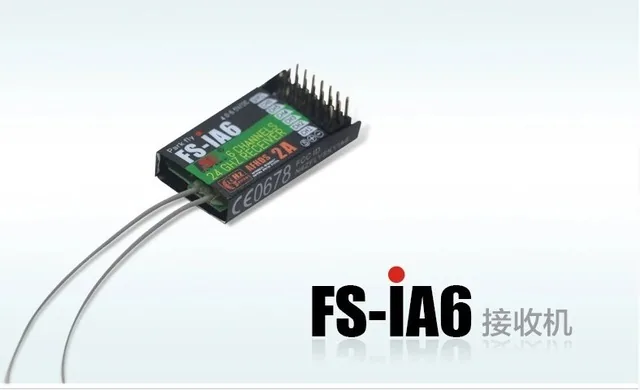
Gambar 8b. FS-i6 Reciever
Transmitter hanyalah nama keren dari remote control. Frekuensi yang biasa digunakan adalah 2,4 GHz. Jadi, harganya lumayan mahal karena remote ini memiliki 6 channel. Channel adalah sesuatu yang bisa dubah-ubah oleh remote. Sebenarnya, remote control dengan 4 channel sudah cukup kalau ingin membuat drone terbang dengan stabil. 4 channel tersebut secara default digunakan untuk throttle, yaw, pitch, dan roll (Lihat gambar di bawah). 2 channel yang lain bisa digunakan sesuai keperluan, misalnya untuk mengganti flight mode dari photography menjadi acrobatic, sesuai keinginan pengguna.
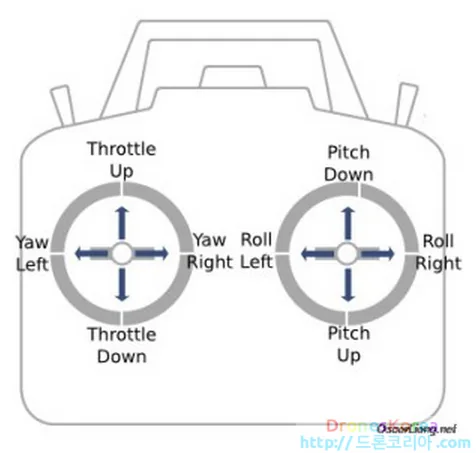
Gambar 8c. Control 4 channel.
Throttle adalah kecepatan baling-baling. Kalau dianalogikan dengan motor atau mobil yang biasa dipakai sehari-hari, throttle ini adalah gas. Kemudian, yaw adalah setir. Yang tadinya menghadap ke utara, dengan yaw ke kiri ia bisa menghadap ke barat. Pitch digunakan untuk memajukan dan memundurkan drone dengan cara membuatnya condong ke depan atau belakang. Yang terakhir, roll adalah memutar drone sedikit condong ke kiri atau ke kanan untuk menggeser drone tanpa mengubah arah dia menghadap. Yaah, anyway untuk lebih jelasnya kalian bisa coba sendiri dengan trial dan error.
Thanks to modern society, sekarang ketika kita membeli remote, kita akan langsung mendapat reciever. Udah sepaket gitu. Nah, reciever inilah yang akan menerima sinyal dari remote kemudian meneruskannya ke flight controller. Sebelum menggunakannya, kita perlu melakukan binding antara remote dengan reciever. Caranya gampang sekali, tinggal pakai binding cable yang sudah tersedia. Tutorial di youtube juga melimpah.
Nah, kemudian yang perlu diketahui adalah reciever ini mendukung 6 channel. Metode yang digunakan untuk menghubungkannya ke flight controller adalah PWM(Pulse With Modulation). Aku tidak ingin masuk ke detail, tapi intinya PWM itu memerlukan satu buah kabel untuk setiap channelnya, artinya ia butuh 6 kabel. Sebenarnya sudah ada yang lebih modern yaitu CPM/CPPM atau bahkan SBUS, yang hanya menggunakan satu kabel untuk menghubungkan reciever ke flightcontroller, tetapi waktu beli kami belum tau jadi yaudahlah ya. Ohiya, reciever ini mendapat power sebesar 5V dari flightcontroller.
7.) Tiger Lipo Battery 3000mAh 3S (Rp329.000 di tokopedia)
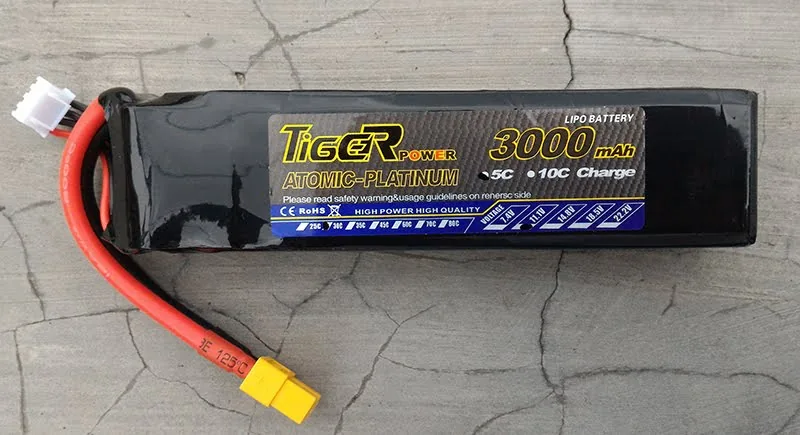
Gambar 9. Tiger Lipo 3000mAh 3S
Jadi, pada robotika termasuk drone, battery yang paling umum digunakan adalah battery lipo. Ia merupakan singkatan dari lithium polymer. Kalau masih ingat pelajaran SMA tentang sel volta, battery adalah salah satu aplikasinya. Litium di sini merupakan anoda dan polimer adalah katoda. Ia merupakan generasi battery yang termasuk paling baru, sesudah li-ion. Jadi, sangat direkomendasikan untuk menggunakan battery lipo.
Angka-angka yang perlu diperhatikan adalah kapasitas battery dan juga tegangannya. 3000 mAh adalah kapasitas battery. Kalau kita analogikan battery dengan ember untuk menyimpan air, kapasitas battery adalah seberapa besar air yang dapat disimpan oleh ember. Hal ini akan berpengaruh terhadap lama waktu drone dapat terbang. Dari percobaan yang kami lakukan, battery 3000 mAh ini dapat membuat drone kami terbang selama sekitar 15-25 menit. Kemudian, 3S berarti battery itu mengandung 3 buah sel yang dirangkai secara seri. Pada umumnya, satu sel battery lipo memiliki tegangan 3,7 V. Artinya, battery 3S memiliki tegangan sekitar 11 V. Kami membeli yang 3S karena simply pada motor yang kami beli tertulis spesifikasinya dibutuhkan tegangan 11V atau lipo 3S. Intinya, sesuaikan saja dengan motor yang dipakai.
Yang unik dari battery lipo ini adalah tegangannya akan menurun jika energinya sudah mau habis. Kemudian, ia bisa berbahaya jika masih didischarge padahal energinya sudah mau habis. Oh by the way, discharge adalah nama lain dari sedang dipakai. Kemudian, ia juga bisa berbahaya jika sudah penuh tapi masih dicharge. Intinya, battery lipo ini bahaya lah! Harus hati-hati kalau memakainya. Kamu bisa searching video-video tentang bahaya battery lipo di youtube. Apinya ada yg warna biru atau apalah, serem pokoknya. Tapi santai aja, yang penting cuma 2: Jangan dipakai kalau udah habis dan jangan dicharge kalau udah penuh. As simple as that.
8.) 1-8s Lipo Battery Low Voltage tester Buzzer Checker Alarm (Rp56.000 di bukalapak)
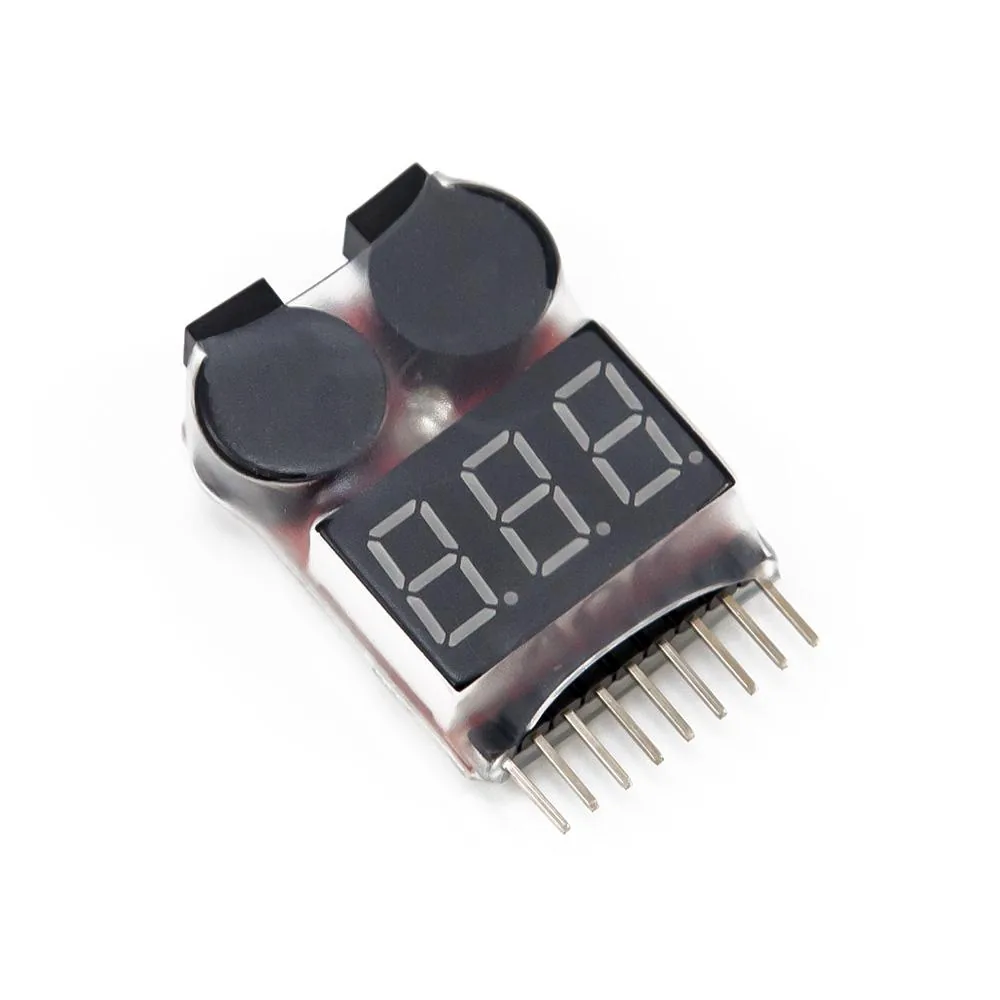
Gambar 10. Battery Checker
Kalau tadi sudah dibahas tentang bahaya battery lipo ketika sudah habis, maka alat yang digunakan untuk mencegah hal tersebut adalah battery checker ini. Pada umumnya, battery lipo sudah harus berhenti digunakan ketika 1 sel battery sudah berada pada tegangan 3V. Kami sendiri mengatur battery checker ini untuk berbunyi ketika tegangannya sudah 3,3 V sehingga kami selalu berhenti bermain sebelum sel batterynya mencapai angka 3V. Cara menggunakannya sangat mudah, cukup tancapkan saja pin-pinnya kepada tempat mengecharge battery lipo.
9.) Charger Imax B3AC Pro 2 - 3S (Rp121.000 di bukalapak)
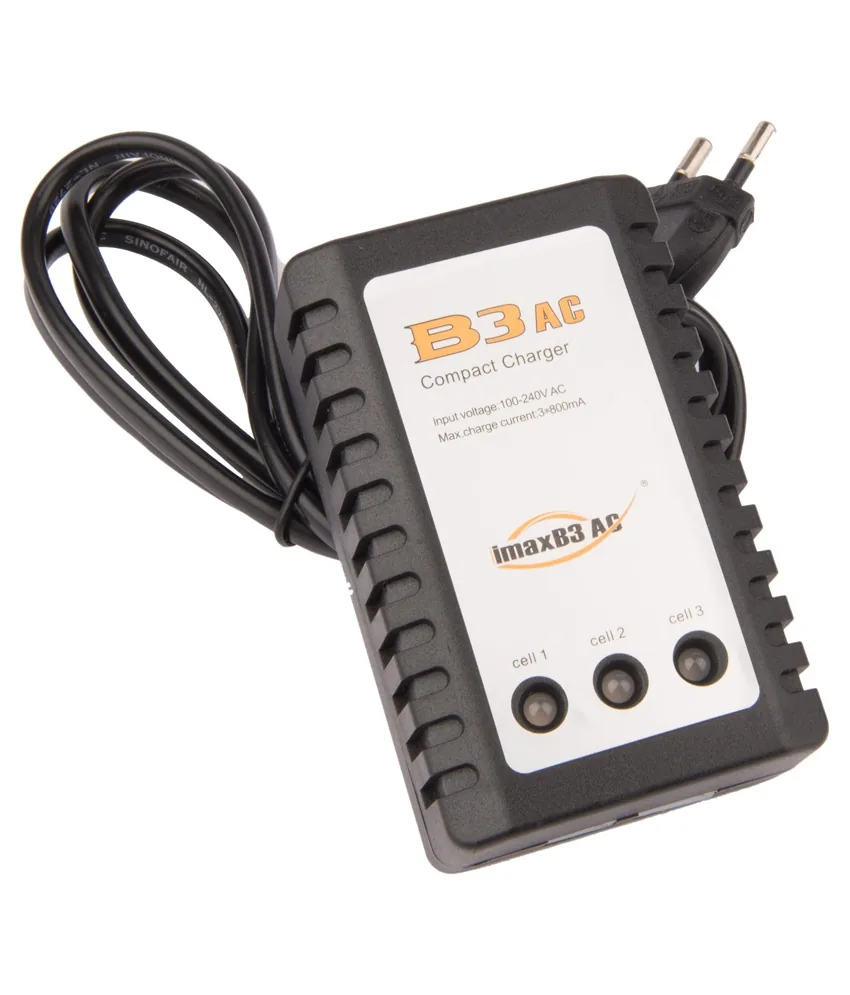
Gambar 11. Charger Imax
Nothing really special here, but yang perlu dicatat adalah jangan pernah meninggalkan battery ketika sedang dicharge. Ketika nanti sudah full dan charger memberikan led berwarna hijau, jangan sampai kalian sedang tidak aware dan ketelatan 5 menit saja akan fatal akibatnya.
Nah, kemudian alat-alat lain yang dibutuhkan adalah cable tie untuk mengikat ESC pada frame, solder (kami memakai dekko 40W) dan tenol, connector untuk battery, selongsong bakar untuk merapikan sambungan connector, dan multimeter untuk mengecek power board. Silakan melihat catatan keuangan kami di sini.
Step-Step Utama
Kemudian, secara garis besar inilah step by step yang kami lakukan:1. Menentukan objektif dan membulatkan tekad (ini penting karena kami sadar akan banyak tantangan di tengah jalan.).
2. Belajar teori tentang drone dan komponen-komponennya.
3. Mencari alat dan bahan.
4. Merakit frame, memasang battery, ESC, dan motor, flightcontroller.
5. Memprogram flightcontroller: install firmware, kalibrasi sensor gyro, kalibrasi ESC&motor, tuning PID.
6. Test flight.
7. Mencari error yang menyebabkan tidak berhasil terbang kemudian menyelesaikannya.
8. Sukses terbang!! :)
Jurnal Perakitan Drone
Ini jurnal perjalanan kami. Sekali lagi, sebenarnya kalau tidak ada human error seperti salah alamat pengiriman barang maupun salah soldering, kami yakin bisa menyelesaikannya jauh lebih cepat. So here it is.Day 1: Decided to go. Making objective, prototype, and estimated cost.
Day 2: Realizing the estimated cost was way too small (the reality is so expensive). Start learning the theory from the basic. Hoping could press the cost and aim the objective.
Day 3: Understood the basic components and how drone works in general. Modifying objective to press the cost. Fixed objective: Could fly stable.
Day 4: Start researching the components in Bukalapak and Tokopedia.
Day 5: Researching the components in Buaya Instrument, a drone shop in Jogja.
Day 6: Making an excel file to determine the optimal cost.
Day 7: Identifying all problems about all components that will be used.
Day 8: Sure that all components are compatible. Purchase all Components.
Day 9: First problem emerged! Wrong shipping address, I chose to my dorm in Bandung for 2 components!
Day 10: Fixing problems.
Day 11: Understand how to connect flight controller Naze32 and laptop using cleanflight! . Succeed to use gyro sensor. (Shit, this is great because I spent 2 hours to learn it)
Day 12: Understand how to connect reciever FS-i6 to Naze32 using PWM. Understand how to control channel in transmitter.
Day 13: All components ready. Build frame, battery, ESC, motor, soldering flight controller, found problems: 1.) motor couldn't spin, 2.) 1 of the esc burnt because of shortcircuit (the fault of our soldering). Problem 1 solution = learn more about motor. Problem 2 solution will be delayed because all shops are closed (eid mubarak).
Day 14: Join drone beginner community, learn about motor in more detail. Fixing problem. Motor could spinned by the laptop, flight controller could work and be programmed.
Day 15: Motor could spinned by remote control. Buy new ESC.
Day 16:
Day 17: Install the new ESC. First test flight. Failed as expected. One propeller was thrown away from drone (this is never been expected). Fixing the propellers. Second testflight. Failed. Motor's spin were not in the same speed so it couldn't take off. Third testflight. Failed again. Antenna was cut off because of propeller. This was ridiculus, fuck propeller. ... and many failed testflight.
Day 18: ESC 2 error. It’s getting hot and couldn’t spin the motor. Buy new one. Learn about Naze32 issue usb powering PDB. Understood it.
Day 19: New ESC arrived. Fixing the motor problem that couldn’t spin together. Succeed. The issue was right. The problem was Naze32 issue that hasn’t a diode to stop the usb current to powering the board (So it’s disturbing the power system by the BEC). Succeed in calibrating ESC & motor properly.
Day 20: Learn PID tuning and failsafe.
Day 21: Succeed take off in the 20++th testflight!!!! Yeayyy. It's really fly! I mean, fly! You know? Yet it's still not stable. Need to learn more about PID tuning.
Day 22: Do PID tuning seriously. Finish PID Tuning, drone could fly stable. Project finished! :)
Referensi-Referensi Utama yang Kami Pakai
Teori-Teori Dasar Drone: http://beginnerflyer.com/build-a-drone/Komunitas Beginner Drone: https://web.facebook.com/groups/droneracing/?fref=ts
Merakit Frame: https://www.youtube.com/watch?v=pUTHIL_Xfcc
Teori Dasar ESC: https://www.youtube.com/watch?v=OZNxbxL7cdc&t=267s
Teori Dasar Motor: https://www.youtube.com/watch?v=uLutMoh4Ttg
Memprogram Naze32 dengan CleanFlight : http://fpvfrenzy.com/set-up-cleanflightbetaflight-naze32/
ESC Calibration: https://www.youtube.com/watch?v=csCBMF8P3qg&t=4s
PID Tuning: https://myfirstdrone.com/tutorials/how-to-tune-a-quadcopter/
Naze32 Rev6 Issue: http://forum.flitetest.com/showthread.php?23112-Problems-calibrating-ESC-in-Naze-32
Remote Control & Reciever : https://www.youtube.com/watch?v=LyPtzv0y5DE&t=127s
PWM, PPM/CPPM, SBUS : https://www.youtube.com/watch?v=GbUMC8h2uhU&t=614s
Remote Control Binding : https://www.youtube.com/watch?v=l2_DhBTf8VY&t=6s
28 comments
Liburan produktif, keren pol
Iya dong, belajar dari kamu.
Gan, sy bikin drone dgn spesifikasi hmpir sama dengan agan, cm sy pake cc3d dah motor 1400 kv, propeller 8045, yg ak tanyain ... sblm pasang propeller sy testing motor berputar stabil, namun setelah ak pasang propeller trs drone ak angkat smpai ujung kepala ... motor kaya up sendiri semakin cepat pdahal throttle cm sprtiga gan ... mohon pncerahan
Gan boleh liat settingan pid nya...mksh
settingan pid nya by coba-coba, Sarosa jadi kelihatannya belum tentu yg kami pakai bisa berhasil kalau dipakai di tempat lain hehe
Gan drone rakitan ini Tiger Lipo Battery 3000mAh 3S brpa lama mainin nya?
Tergantung motor dan propeller yang dipakai Arya
Good job friend
thanks, Yana! :)
Nice mas bro, well done. Want to learn a lot with you.
Thanks for visiting and for the comment! :)
saya punya arduino uno r3 1x mpu 6050 1x modul receiver bluetooth HC-05 1x esc 30 A 4x bldc 1000 kv 4x bisa bantu cara pembuatan programnya gan...
silakan cari-cari tutorial yang bertebaran di internet, banyak kok :)
terimakasih untuk informasinya.
sama-sama, Essen. Terima kasih sudah berkunjung :)
Mw ntanya dong klo motor nya tidak muter itu knp ya
Mau tanya om esc 30a pakai battere lipo 1600 mah 7.4v meledug gak ya esc nya makasih atau idealnya esc pakai batere brp mah detailnya senyumm ☺
Gan gimana kalo remot kontrolnya pake remot kontrol drone sembarang bisa gk .. Apa harus sesuai merek recievernya
Keren Bro... Seneng bacanya, Lanjutkan...!!
Kalau rakit Hexacopter bagaimana gan?
Kenapa di konek ke kabel usb dari laptop dan aplikasi ezgui gk nyala bos
Coba akai usb arduino nano
Mas naze 32 bisa gk kalo rc nya radio linkat9
Mantab.. https://arabitzone.blogspot.com https://lixmedia.blogspot.com
info menarik
Gan perlu bantuan y nih.. Mumpung sy kira agan udh kelas mastersoal dron. Sy punya drone sjrc f11 kok di hidupkn kyk kekurangan arus pdhl batrai dlm keadaan sehat.. Lampu indikator pun kyk mengantuk,kira2 arus mn nya ya yg rusak atau eror Sy perlu banget pertolongan y gan terima kasih
mau tanya gan kalau motor drone mini di ganti dengan motor Brushless itu bisa terbang gaya?
Makasih bang, sangat bermanfaat untuk saya sebagai pemula yg belajar rakit drone